文章摘要
MIT(麻省理工学院)的 CSAIL(计算机科学与人工智能实验室)时隔约 40 年,复活了 1985 年取得专利的「三向拉链」。3D 打印技术的进步,让当年无法制造的机构得以实现。
【2026】MIT 用 3D 打印时隔 40 年实现「Y-zipper」:详解这款神奇拉链
「40 年前取得专利的『三向拉链』,终于靠 3D 打印做出来了。它到底厉害在哪?」
结论:MIT(麻省理工学院)的 CSAIL(计算机科学与人工智能实验室)时隔约 40 年,复活了 1985 年取得专利的「三向拉链」。3D 打印技术的进步,让当年无法制造的机构得以实现。
本文在明确标注出处的前提下,准确讲解「Y-zipper」是什么、原理如何、为何现在才实现。
本文内容
- Y-zipper 是什么(三向拉链)
- 40 年前的专利与发明人 William Freeman
- 工作原理(图解)
- 为什么现在才能实现
- 4 个应用(帐篷 / 医疗 / 机器人 / 艺术)
- 性能与耐久数据
- 读者想了解的内容
话题的起点:X 上的推文
2026 年 8 月,机器人领域拥有约 6 万粉丝的Lukas Ziegler(@lukas_m_ziegler)发布了关于「Y-zipper」的推文,引发广泛关注。
一款 3D 打印的三向紧固件,源自 40 年前的专利,能让物体在柔性与刚性之间切换。最受关注的应用:四足机器人的腿无需马达即可根据地形改变刚度。
「40 年前的专利终于被 3D 打印复活」的故事,加上四足机器人腿的演示,获得了数百万次浏览。
Y-zipper 是什么?
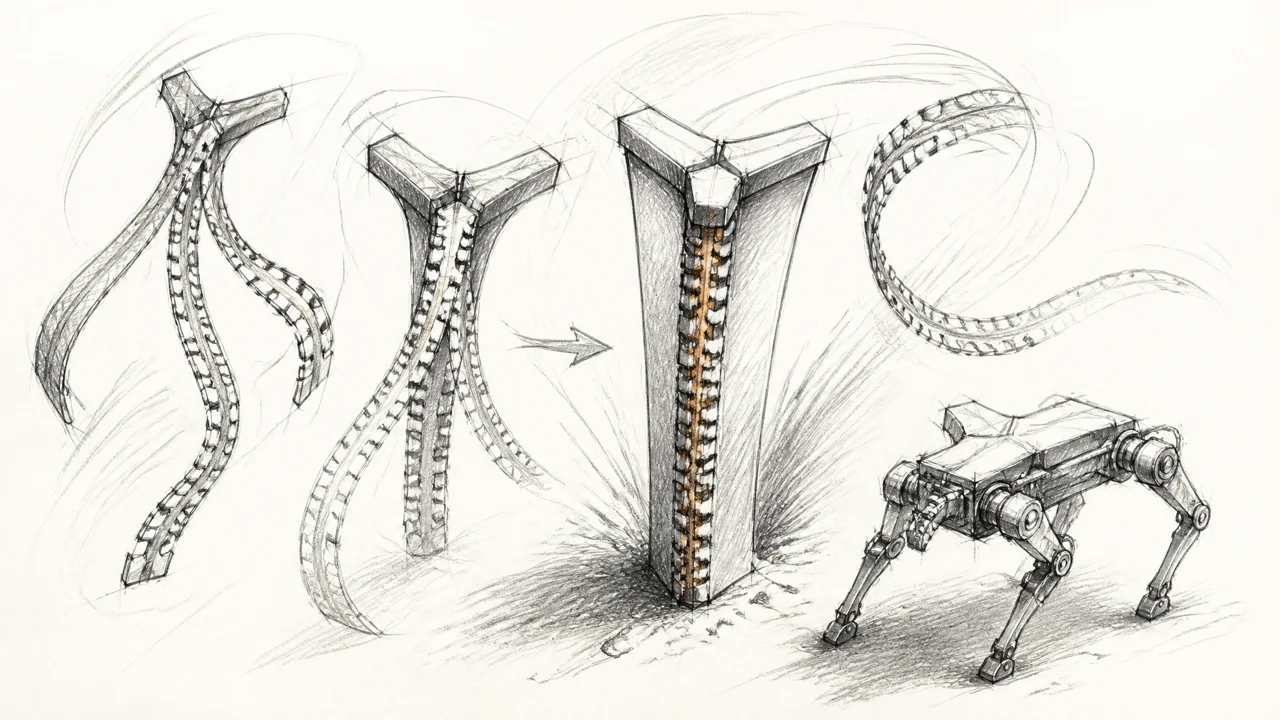
Y-zipper是一款将3 条柔性带咬合成截面为 Y 形(三角)的刚性柱的紧固件——与把两面平合起来的普通拉链完全不同。
起源:1985 年的专利
故事始于 1985 年。
当时,Innovative Design Fund 在《Scientific American》上刊登广告,为服装、纺织品、家居用品的创意原型提供最高 1 万美元资助。William Freeman(PhD '92,当时是宝丽来公司电气工程师,现为 MIT 教授)提交了「三向拉链」的构想——像开关一样,让椅子、帐篷、手提包在柔软与坚硬状态之间切换。
这个提案被驳回,但 Freeman 仍申请了专利,并把原型存放在自家车库,坚信它终有用武之地。
约 40 年后,MIT CSAIL 将其复活
MIT CSAIL 的研究团队在寻找「可调刚度(tunable stiffness)」物体的方法时,重新发现了 Freeman 的专利。团队由博士后Jiaji Li领导。
「普通拉链擅长合上夹克这类平面物体,但 Freeman 设想的是更动态的东西。借助当下的制造技术,他的机构可以变形更复杂的物体。」—— Jiaji Li
Y-zipper 的工作原理(图解)
核心很简单:把 3 条柔性带咬合成刚性三角柱。
三种状态
- 打开状态(柔性):3 条柔性带像触手一样展开
- 一次滑动:滑块咬合并拉拢 3 条带
- 闭合状态(刚性):形成能承重的刚性三角(Y 形)柱
正是三角截面,把抗弯刚度最高提升了约 160 倍。
为什么现在才能实现?
答案是3D 打印。
1985 年时,无论是成本还是精度,都无法制造这种复杂的咬合齿与柔性「臂」。而如今的增材制造,可用 PLA 和 TPU 将复杂结构一体成型。团队还开发了自动化设计软件,让用户自定义三向拉链并自动 3D 打印。
简言之:「40 年前的想法」遇上了「现代制造技术」——Y-zipper 由此成为现实。
4 个应用
MIT CSAIL 在多个场景验证了 Y-zipper:
| 应用 | 内容 |
|---|---|
| 帐篷 | 搭建从约 6 分钟缩短到约 1 分 20 秒;骨架可平折收纳 |
| 医疗支具 | 手部支具白天放松、夜间收紧固定 |
| 四足机器人 | 腿随地形调节刚度,无需额外马达 |
| 动态艺术 | 闭合时如花朵般「绽放」的装置 |
最受关注:四足机器人腿
腿的刚度是动态行走的长期难题。硬腿在平地高效稳定,但在崎岖地形冲击大、不稳定;软腿能吸振、贴合地形,却在平地浪费能量。
Y-zipper 无需额外执行器就解决了这个问题:通过部分或完全咬合,即可实时调节腿的刚度——这是对以往昂贵、沉重的可变刚度执行器的优雅替代。
性能与耐久数据
- 刚度:闭合时抗弯刚度最高约 160 倍
- 材料特性:PLA 可承受更重载荷,TPU 更柔韧
- 耐久性:经受18,000 次开合测试才断裂
团队还构想用金属材料、以及更大尺寸的三向拉链来进一步提升耐久性。
未来的可能
MIT 还提到了尚未探索的应用:
- 太空探索:把 Y-zipper 的「触手」嵌入航天器,抓取附近岩石样本
- 可展开结构:折叠运输、现场组装的避难所
- 家具与包装:需要时才具备刚性的产品
如实说明的注意点
Y-zipper 具有开创性,但目前仍是研究阶段。
- 研究阶段:尚未商业化
- 材料限制:目前是塑料(PLA/TPU);金属化与大型化是后续课题
- 尺寸约束:受当前 3D 打印平台限制
不过,「3D 打印解开了 40 年前的机械专利」这一事实,是制造技术进步让旧知识产权重获新生的绝佳范例。
读者想了解的内容
Q. Y-zipper 是什么? 将 3 条柔性带咬合成 Y 形刚性柱的三向紧固件,一次滑动即可在柔性/刚性间切换。
Q. 谁发明的? William Freeman(当时宝丽来,现 MIT 教授),1985 年申请专利。
Q. 为什么花了 40 年? 1980 年代的制造技术无法低成本、高精度地制造复杂咬合结构。
Q. 怎么实现的? MIT CSAIL 用 3D 打印(PLA/TPU)加自动化设计软件实现。
Q. 有什么用? 已在帐篷、医疗支具、四足机器人腿、动态艺术中验证。
Q. 有多耐用? 经受 18,000 次开合测试,闭合时刚度最高约 160 倍。
Q. 能买到吗? 目前不能,仍处于研究阶段。
总结:40 年前的机构被 3D 打印复活
MIT 时隔 40 年实现的「Y-zipper」,是 3D 打印技术解锁旧发明的典范。
- 复活了 William Freeman 1985 年的三向拉链
- 3 条柔性带咬合成刚性三角柱
- 实现无马达可变刚度(如四足机器人腿)
- 18,000 次耐久、刚度最高约 160 倍
「40 年前不可能的事」因制造技术进步而成为可能——这是科技为旧想法注入新生命的绝佳例证。
出处与参考链接
- Lukas Ziegler 的 X 推文
- MIT Schwarzman College of Computing《It took 40 years for technology to catch up to this zipper design》(2026年5月4日,一手来源)
- SciTechDaily《It Took 40 Years for Technology To Catch Up to This Revolutionary Zipper Design》
信息截至 2026 年 8 月。Y-zipper 处于研究阶段,规格与应用可能随研究发展而变,请以上述出处为准。
相关文章
2026年6月26日
【2026】Ornith-1.0 完全解读!超越 Claude Opus・MIT 许可的最强 AI 编码模型
2026年6月30日
【2026】Claw3D 完全指南!在 3D 虚拟办公室中「可视化」OpenClaw 的 AI 智能体
2026年7月11日
【2026】TencentDB Agent Memory 完全指南!给 AI 智能体「像人一样的记忆」的 MIT 开源项目
2026年9月5日
马斯克 G20 预测:10 年内 10 亿台人形机器人——2026 年为什么值得学机器人(含图表)
2026年7月15日
Pi Coding Agent(pi.dev)是什么?从安装到使用方法(面向初学者彻底解说)【2026年版】
2026年8月31日
Quackd 指南 2026:给 399 美元的 Microduck 机器人装上 AI 大脑(LLM 驱动・附带模拟器)